Antes de mover el coche hay que poder decir dónde está todo: el carril, cuánto ha avanzado el coche y en qué sitios pueden estar las señales. En este paso escribes lane.py, la geometría del campo que usarán todos los pasos siguientes. Es Python puro: no hay ROS ni sensores todavía.
Para entrar en tema
Si el tema es nuevo para ti, mira esto antes de empezar (no hace falta para seguir el paso).
Lo que vas a ver
Nada se mueve en Gazebo. Al terminar, pytest course/tests/obstacle/test_obstacle_step_1.py da 9 passed, y puedes preguntar en Python, por ejemplo, dónde está el centro del carril a mitad de la primera esquina:
>>> from my_obstacle.lane import lane_pose
>>> lane_pose(1.5)
(0.853..., -0.853..., 0.785...)     # x, y en metros y rumbo en rad (45°)
La idea
Lo que pide el reglamento
El campo es el mismo del Open (3 × 3 m, isla de 1 × 1 m, pasillo de 1 m), pero con señales: pilares de 50 × 50 × 100 mm, rojos o verdes. El coche debe pasar las rojas por la derecha y las verdes por la izquierda, mirando en el sentido de la ronda (reglamento 9.19). Tras las tres vueltas tiene que aparcar en paralelo en un hueco de la sección de salida.
| Regla | Qué significa para el código |
|---|---|
| Asientos: 3 por recta (al inicio, al medio y al final) y 2 filas (a 0,4 y 0,6 m del muro interior) | solo hay 24 sitios posibles: basta con saber en cuál está cada señal |
| Sorteo: una recta con una sola señal; las otras tres sacan una de 35 cartas | una carta pone una señal (en cualquiera de los 3 asientos) o dos (al inicio y al final de la recta, nunca al medio) |
| El campo no cambia durante la ronda (9.4, 9.5) | el color que ves en la vuelta 1 sigue valiendo en las vueltas 2 y 3 |
| Aparcamiento: 1,5 × el largo del coche (0,35 m) por 0,20 m, contra el muro exterior de la sección de salida; las señales de esa sección pasan a la fila interior | en la recta de salida no puedes ir pegado al muro exterior |
| Tocar los topes del aparcamiento detiene la ronda y anula el aparcamiento | el aparcamiento se planifica con margen |
| 3 minutos por ronda (9.2) | las vueltas (~110 s) dejan poco más de un minuto para aparcar |
| Ir hacia atrás: solo en la sección donde cambió el sentido y en la vecina (9.21) | retrocesos cortos sí; dar media vuelta, no |
Los puntos que cuenta el juez del curso:
| Ítem | Puntos |
|---|---|
| 1.1 Secciones (una por cada sección recorrida en el sentido de la ronda) | 24 |
| 1.2 Vueltas | 3 |
| 1.3 Parar en la sección de salida | 3 |
| 1.4–1.7 Señales sin mover tras las tres vueltas | 10 |
| 1.8.2 Aparcado del todo y en paralelo (1.8.3: parcial, 7) | 15 |
| Total en este curso | 55 |
El reglamento da 7 más por arrancar dentro del aparcamiento (1.8.1, máximo 62): no lo hacemos en esta guía.
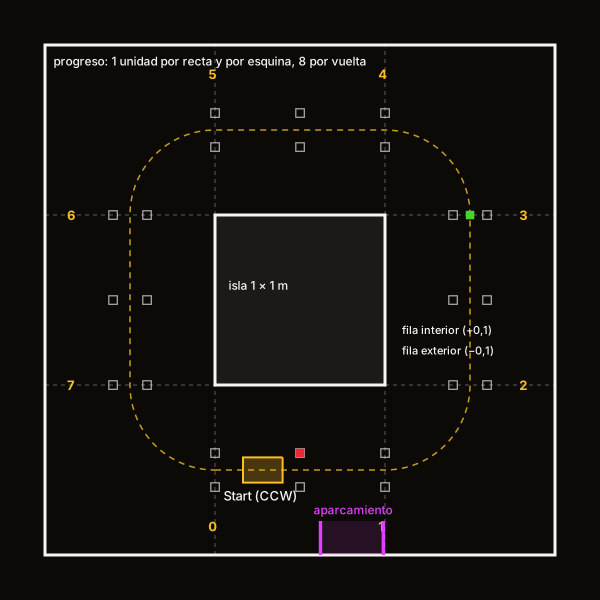
El carril y el progreso
El carril es la línea que va por el medio del pasillo, a 0,5 m de la isla: cuatro rectas de 1 m unidas por cuatro cuartos de circunferencia de radio 0,5 m alrededor de las esquinas de la isla. Todo lo que hace el coche se mide contra él.
El progreso dice cuánto ha avanzado el coche por el carril: 1 unidad por recta y 1 por esquina, 8 por vuelta, empezando al principio de la recta de salida. Una recta mide 1 m, así que ahí una unidad es un metro; una esquina mide π/4 ≈ 0,785 m, así que ahí una unidad son 0,785 m. Tras tres vueltas el progreso vale 24.
Con el progreso los asientos son fáciles de nombrar: en la recta k (0 a 3) están en 2k, 2k + 0,5 y 2k + 1. Y la fila es el desplazamiento lateral respecto al carril: +0,1 m la interior (hacia la isla) y −0,1 m la exterior.
Siempre en sentido antihorario
En las rondas en sentido horario (CW) se espeja el campo: se cambia el signo de x, y el coche cree que va en sentido antihorario (CCW). Así toda la estrategia se escribe una vez. Al espejar hay que cambiar también el color de las señales (una roja «a la derecha» en CW es una verde en el campo espejado) y el signo del volante. Lo hace el localizador (paso 2) y la memoria de señales (paso 3); en este paso todo es CCW.
Escríbelo
En este paso
- Escribes:
lane.py, con 8 funciones cortas (wrap,clamp,lane_pose,lane_normal,advance,progress_of,track_s,unwrap_s).- Resultado:
python -m pytest course/tests/obstacle/test_obstacle_step_1.py -qda9 passed.
Crea src/my_obstacle/my_obstacle/lane.py con las constantes y los esqueletos:
"""The lane of the Obstacle field: progress, lane pose and the sign seats."""
import math

import numpy as np

INNER = 0.5            # m, half the island
OUTER = 1.5            # m, half the field
UNITS_PER_LAP = 8.0    # one unit per straight and per corner
CORNER_UNITS = math.pi / 4.0   # m of lane in a corner (quarter circle of 0.5 m)
ROW = 0.1              # m from the lane centre to a row of seats (+ island side, - outer side)
SEATS = tuple(2.0 * k + along for k in range(4) for along in (0.0, 0.5, 1.0))   # progress of the 12 seats


def wrap(angle):
    return math.atan2(math.sin(angle), math.cos(angle))


def clamp(value, low, high):
    return max(low, min(high, value))


def lane_pose(progress):
    """(x, y, heading) of the lane centre at a progress value (any lap)."""
    ...  # TODO 1.1


def lane_normal(progress):
    """Unit vector to the left of travel (toward the island)."""
    ...  # TODO 1.2


def advance(progress, metres):
    """Progress after driving `metres` at the local scale (1 m per unit on a straight, 0.785 m in a corner)."""
    ...  # TODO 1.3


def progress_of(x, y, start, span=3.0, step=0.02):
    """Progress of the lane point nearest to (x, y), searching forward from `start`."""
    ...  # TODO 1.4
Paso 1.1: el carril
lane_pose resuelve la primera recta y la primera esquina, y gira el resultado un cuarto de vuelta por cada par de secciones:
- Toma
progress % 8; la sección es la parte entera yfracla fracción. - Sección par (recta):
x = -0.5 + frac,y = -1.0, rumbo 0. - Sección impar (esquina): el ángulo
theta = -π/2 + frac·π/2alrededor de la esquina de la isla (0,5, −0,5):x = 0.5 + 0.5 cos(theta),y = -0.5 + 0.5 sin(theta), rumbotheta + π/2. - Gira
(x, y) → (-y, x)y suma π/2 al rumbosección // 2veces.
Compruébalo: lane_pose(0) es (-0.5, -1.0, 0), lane_pose(2) es (1.0, -0.5, π/2), lane_pose(4) es (0.5, 1.0, π) y lane_pose(8) vuelve al principio.
Paso 1.2: la normal
La normal a la izquierda del rumbo h es (-sin h, cos h). En la recta de salida apunta a +y, hacia la isla. Un punto con desplazamiento lateral d es lane_pose + d · lane_normal.
Paso 1.3: avanzar unos metros
advance(progress, metres) divide los metros por la escala de la sección donde está progress: 1 en una recta, π/4 en una esquina. No hace falta cruzar secciones con precisión: se usa para mirar 10 o 15 cm por delante.
Paso 1.4: el progreso de un punto
progress_of busca, desde start hacia delante hasta start + span, el punto del carril más cercano a (x, y) en pasos de 0,02 unidades, y devuelve su progreso. Hazlo con NumPy: calcula los puntos del carril de todos los candidatos de una vez y toma argmin de la distancia. En la referencia esa versión es 2,7 veces más rápida que el bucle y da exactamente lo mismo en 20 000 puntos al azar.
Ver la solución de lane_pose
def lane_pose(progress):
    progress %= UNITS_PER_LAP
    section = int(progress)
    frac = progress - section
    if section % 2 == 0:
        x, y, heading = -INNER + frac, -1.0, 0.0
    else:
        theta = -math.pi / 2 + frac * math.pi / 2
        x, y = INNER + INNER * math.cos(theta), -INNER + INNER * math.sin(theta)
        heading = theta + math.pi / 2
    for _ in range(section // 2):
        x, y, heading = -y, x, heading + math.pi / 2
    return x, y, wrap(heading)
Paso 1.5: el progreso desde una posición cualquiera
El localizador (paso 2) necesita el progreso de la pose del coche sin una pista de partida. track_s(x, y) lo da por secciones: en una recta, la coordenada a lo largo; en una esquina, el ángulo alrededor de la esquina de la isla. unwrap_s(previous, current) lo hace creciente vuelta a vuelta (previous + ((current - previous + 4) % 8 - 4)). Con eso el progreso pasa de 7,99 a 8,01 y no de 7,99 a 0,01.
Pruébalo
python -m pytest course/tests/obstacle/test_obstacle_step_1.py -qSi algo falla
- El carril no cierra tras una vuelta. Revisa que el giro se aplique
sección // 2veces y que el rumbo pase porwrap. progress_ofsalta a la vuelta siguiente. Busca solo hacia delante y como muchospanunidades.
Resumen
- 24 asientos posibles: progreso 2k, 2k + 0,5 y 2k + 1, filas a ±0,1 m del carril.
- El progreso cuenta 8 unidades por vuelta; 24 son tres vueltas.
- Las rondas CW se espejan: la estrategia se escribe una vez, en CCW.
Antes de seguir
-
test_obstacle_step_1.pyda9 passed. - Sabes dónde están los asientos de la recta 2 (progreso 4, 4,5 y 5).