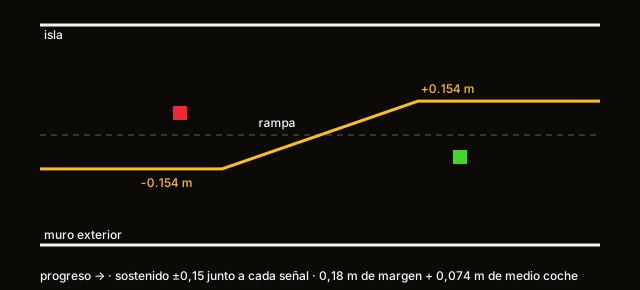
Ya sabes dónde están las señales y de qué color son. Falta decidir por dónde pasa el coche. En este paso escribes plan.py: una línea descrita como un desplazamiento lateral respecto al carril en función del progreso. Junto a cada señal el desplazamiento la deja del lado correcto, y entre dos señales cambia en línea recta.
Para entrar en tema
Si el tema es nuevo para ti, mira esto antes de empezar (no hace falta para seguir el paso).
Lo que vas a ver
El coche sigue sin conducirse solo. Conduces con keyboard_drive y miras ros2 topic echo /obstacle/plan: el desplazamiento planificado 0, 0,5, 1 y 1,5 unidades por delante del coche. Al acercarte a una roja interior lo verás bajar a −0,15; a una verde interior, subir a +0,35. Lo seguirás en el paso 6. Las pruebas comprueban el plan contra campos armados a mano.
La idea
El desplazamiento de una señal
Una señal está a ±0,1 m del carril. Para pasarla por su lado con margen, el centro del coche va a una distancia de su fila igual a el margen más medio coche: 0,18 m (pillar_clearance) + 0,074 m (medio ancho del contorno medido) = 0,254 m.
| Señal | Lado | Desplazamiento |
|---|---|---|
| Roja, fila interior (+0,1) | derecha (hacia fuera) | −0,154 m |
| Roja, fila exterior (−0,1) | derecha | −0,354 m |
| Verde, fila interior | izquierda (hacia la isla) | +0,354 m |
| Verde, fila exterior | izquierda | +0,154 m |
Se limita a ±0,36 m: más allá el coche tocaría la isla o el muro (el pasillo deja 0,5 m a cada lado del carril y el coche ocupa 0,074 m).
Color desconocido. Si la cámara aún no vio la señal, el coche se aparta 0,12 m de su fila: −0,12 de una interior y +0,12 de una exterior. La primera versión se apartaba 0,18 m, y eso empeoraba el problema: más lejos de la señal, más ángulo y menos cámara. Con 0,12 m, el set de prueba pasó de 20 a 25 rondas válidas de 50.
Sostener y rampas
El desplazamiento de cada señal se sostiene desde 0,15 unidades antes hasta 0,15 después: el coche mide 0,233 m y tiene que estar del lado correcto mientras la cruza. Entre dos tramos sostenidos el desplazamiento cambia en línea recta (una rampa). Antes de la primera señal y después de la última se queda constante.
La versión anterior usaba un latch: fijaba un desplazamiento al ver una señal y lo soltaba al pasarla. El cambio de lado hacia la siguiente señal empezaba después de la primera, cuando el punto bueno para empezar estaba 0,2 m antes. Con la línea planificada, la rampa empieza justo al terminar la señal anterior. Ese cambio, junto con la memoria del paso 3, llevó el set de prueba de 15 a 20 rondas válidas de 50.
Cuánto cuesta cambiar de lado
Cambiar de lado lleva metros. Con 0,279 rad de dirección, dos arcos a fondo y el servo real:
| Cambio lateral (m) | Distancia necesaria (m) |
|---|---|
| 0,154 | 0,48 |
| 0,354 | 0,68 |
| 0,508 | 0,76 |
| 0,708 | 0,81 |
Súmale de 0,15 a 0,2 m por el retraso del servo (60 ms y 1,2 rad/s). Por eso el color de una señal debe conocerse al menos 0,9–1,0 m antes: ir más despacio no ayuda, solo verla antes.
Mirar por adelantado
Si la señal sin color está al inicio de la recta siguiente (asiento 2k + 2, justo a la salida de una esquina), el plan añade un punto 1,5 unidades antes con el coche a +0,15 m (hacia la isla) si la señal es interior, o al centro si es exterior. Desde ahí la cámara la ve en casi toda la recta anterior; desde el lado de fuera solo en los primeros 0,3–0,5 m. Si otra señal está a menos de 0,4 unidades de ese punto, no se añade. Con este punto el set pasó de 30 a 32 rondas válidas.
Escríbelo
En este paso
- Escribes:
plan.pyconside_offset,with_offsets,lookouts,sign_knots,offset_atylot_zone.- Copias hecho:
drive.pyde este paso.
git show obstacle-step-4:src/my_obstacle/my_obstacle/drive.py > src/my_obstacle/my_obstacle/drive.pyUNKNOWN_OFFSET = 0.12 # m away from a sign whose colour is still unknown
LOOKOUT = 0.15 # m to the island side to see an inner sign ahead
HOLD = 0.15 # track units before and after a sign the side offset is held
HORIZON = 3.0 # track units of remembered signs the plan covers
OFFSET_LIMIT = 0.36 # m from the lane centre
LOT_OFFSET = -0.19 # m; beside the parking lot the car keeps off its limitsPaso 4.1: side_offset(lateral, colour, clearance)
clearance ya incluye el medio coche: la misión le pasa pillar_clearance + OUTLINE_HALF_WIDTH (0,18 + 0,074). Devuelve lateral − clearance para una roja, lateral + clearance para una verde, limitado a ±OFFSET_LIMIT; con colour None, apartarse UNKNOWN_OFFSET.
Paso 4.2: with_offsets(signs, clearance) y lookouts(signs, phi)
with_offsets toma el {progreso: (lateral, color)} de SeatMemory.ahead y añade el desplazamiento: {progreso: (lateral, color, desplazamiento)}. lookouts devuelve los nudos (s − 1,5, LOOKOUT o 0) de las señales sin color al inicio de una recta (progreso par), si ese punto queda por delante del coche y no hay otra señal a menos de 0,4 unidades.
Paso 4.3: sign_knots(signs, phi) y offset_at(knots, progress)
sign_knots da dos nudos por señal, (s − HOLD, d) y (s + HOLD, d), más los de lookouts, sin ordenar (el paso 5 mete las esquinas y ordena). offset_at interpola entre nudos ordenados; antes del primero, el primero; después del último, el último; sin nudos, 0.
Ver la solución de offset_at
def offset_at(knots, progress):
    if not knots:
        return 0.0
    if progress <= knots[0][0]:
        return knots[0][1]
    for (s0, d0), (s1, d1) in zip(knots, knots[1:]):
        if progress <= s1:
            return d0 + (d1 - d0) * (progress - s0) / max(s1 - s0, 1e-9)
    return knots[-1][1]
Paso 4.4: lot_zone(progress, direction)
Si hay aparcamiento, junto a él el desplazamiento no baja de LOT_OFFSET. lot_zone dice si un progreso está en esa zona de la recta de salida: de 0,43 a 1,18 en CCW y de −0,18 a 0,57 en CW (el aparcamiento más el largo del coche).
Pruébalo
python -m pytest course/tests/obstacle/test_obstacle_step_4.py -q # 5 passedSi algo falla
- Una rampa va hacia atrás.
offset_atnecesita los nudos ordenados por progreso: ordénalos antes de usarlos (en el paso 5 lo hacecorner.merge). - El coche roza una señal de la fila exterior. Revisa el signo: una roja se pasa con desplazamiento menor que su fila.
Resumen
- Un desplazamiento por señal: su fila ± (0,18 + 0,074) m, sostenido ±0,15 unidades.
- Rampas rectas entre señales, que empiezan al terminar la anterior.
- Un punto de vista adelantado para las señales sin color que vienen tras una esquina.
Antes de seguir
-
test_obstacle_step_4.pyda5 passed. - Puedes dibujar a mano la línea de una recta con dos señales.